
(第4篇)定制AI360全景集成系统:工程车领域主动安全升级核X方案
三、技术实力:硬核支撑AI360全景集成系统定制解决方案稳定运行
1. 核X硬件性能
车规级处理器:采用车规T5处理器,ARM Cortex-A53四核架构,主频≥1.5GHz,支持H.264/H.265高压缩比编码,保障多模块数据融合与高清影像处理能力;
宽温耐振硬件:全系统工作温度覆盖-30℃~70℃,硬件固定与算法针对工程车强振动环境优化,确保在高温暴晒、低温寒冷、剧烈振动场景下稳定运行;
高适配性摄像头:全景摄像头采用1/3 2053 with Nextchip 243传感器,水平视场角195°,Z低光照度0.1Lux,具备IP67防护等级,支持自动彩色转黑白夜视功能,适应低照度作业环境;DSM摄像头支持内视镜头异常自检,灰尘油污遮挡时自动报警。
2. 系统集成技术
多模块数据融合:DSM、AI360全景影像、雷达数据通过车规T5处理器实时融合,驾驶员分神时同步触发全景影像提示与雷达报警,双重规避碰撞风险;
车载总线互联:支持CAN总线、RS232串口等多种车载通信接口,可快速与现有车载智能终端、全景系统互联,实现硬件复用;
云端数据传输:内置4G模块支持全网通网络,危险瞬间图片、视频实时上传云端,支持ONVIF协议与RTSP视频流传输,适配企业专网部署。
AI360全景影像系统中,管理人员通过PC或移动端远程查看车辆状态,接收异常报警信息.广州推土车360环影系统
(第4篇)模块化定制AI360全景影像集成方案在工程车领域的应用优势
历史数据追溯:系统内置SD卡存储(最大支持256G),可记录车辆行驶、作业过程中的视频与驾驶行为数据,当发生事故或纠纷时,可通过云端或本地设备调取历史录像,还原事件真相。
(二)驾驶行为数据分析与优化
通过长期采集驾驶员操作数据,云平台可生成驾驶行为分析报告,识别高频违规操作(如频繁分神、疲劳驾驶),为工程车队的安全培训提供数据支撑,帮助驾驶员纠正不良驾驶习惯,降低事故发生率。
(三)设备运维成本降低
方案的硬件设备具备自我监测功能,可实时上报设备运行状态(如摄像头遮挡、模块故障),管理人员可提前安排维护,避免因设备突发故障影响作业;同时模块化设计使得设备维修更换更便捷,无需整体更换系统,降低运维成本。
三、合规性与风险规避优势
(一)满足行业标准要求
方案完全符合GB/T 39263-2020《道路车辆 先进驾驶辅助系统(ADAS)术语及定义》、JT/T794-2021《道路运输车辆卫星定位系统车载终端技术要求》、JT/T808-2021《道路运输车辆卫星定位系统终端通讯协议及数据格式》等标准,适配工程车在道路运输、工地作业等场景的合规要求。 广州推土车360环影系统定制360全景智防安全触控一体机方案应用于工程压路车在技术,经济和操作方面都具有可行性.

(第1篇)AI360全景影像集成毫米波+激光雷达定制方案在工程机械车辆领域的具体应用
该定制方案通过多传感器融合、AI算法赋能、云平台联动,从操作安全、管理效率、环境适应、智能化升级四大维度,为工程机械车辆在施工现场的作业提供全方W支撑,以下是具体应用细节:
一、操作安全维度:全场景事故预防
1. 360°无盲区视野覆盖
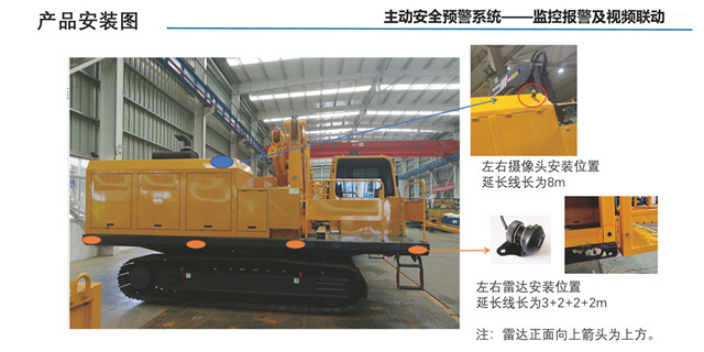
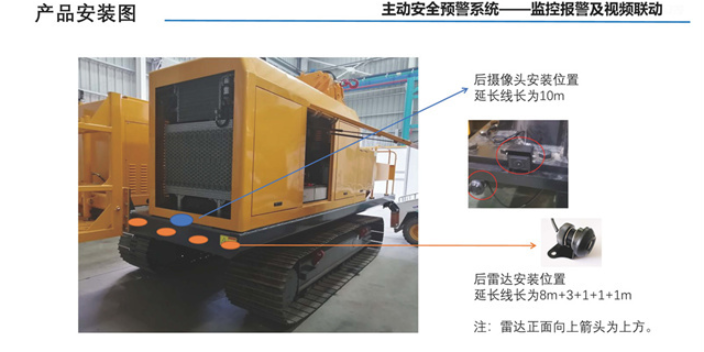
硬件配置:搭配前后左右4个摄像头+毫米波雷达+激光雷达,通过多传感器融合技术生成360°全景视图,彻底消除工程车辆因体积庞大产生的四大方位视野盲区。
作业场景应用:在施工现场车辆转弯、倒车、会车、狭窄空间作业等场景中,驾驶员可通过中控屏幕清晰掌握车辆周围360°范围内的人员、障碍物、其他工程机械等所有动态,避免因视野死角引发碰撞事故。
2. 毫秒级智能预警与避障
技术机制:AI算法实时分析摄像头的视觉数据、毫米波雷达(200m探测范围)的测距数据、激光雷达(0.1°角分辨率)的高精度点云数据,实现行人、车辆、障碍物的实时监测。
响应能力:障碍物识别响应时间≤0.3秒,一旦检测到危险因素靠近,立即触发声光警报+避让建议,为驾驶员预留充足反应时间,有效预防碰撞、碾压等安全事故。
(第6篇)云台实时监控管理的核X意义在定制AI360全景解决方案中的重要价值
3. 云平台配置与功能设置
设备注册:使用厂商提供的账号密码登录云平台(如精拓车侣云),进入“管理中心→车辆管理→新增”,填写车牌号、终端标识(必须与11位设备编码一致)等必填信息,完成设备注册。
视频与云台规则配置:视频类型选“部标”,通道数按工程车实际摄像头数量(如4路全景摄像头+1路驾驶员监控摄像头)填写,音频编码选“G771U”;定制工程车专属云台联动规则,如“车辆转弯触发BSD盲区预警→云台转向侧方盲区+播放‘车辆转弯,请注意安全’语音”“人员靠近触发预警→云台自动追踪目标+三级声光报警器启动”。
权限设置:设置多级管理权限,如一X调度员JIN能查看实时画面,安全管理人员可操作云台控制、查看预警记录,系统管理员可修改预警规则、配置设备参数。
(二)实现的核X功能
360°全景+云台特写联动监控 工程车作业时,系统默认显示360°鸟瞰全景画面,覆盖车辆四周盲区;当触发人员靠近、BSD盲区预警时,云台自动转向预警区域推送高清特写画面,管理人员可在全景概览和局部细节间无缝切换,全M掌握车辆周边环境。 长途货车司机通过AI360全景影像与BSD预警,减少因安全顾虑导致的低速行驶.
(第1篇) 8路AI360全景影像系统功能应用调试
8路AI360全景影像系统功能应用调试需从硬件适配、安装防护、功能验证、环境稳定性四大维度开展,核X要点如下:
(一)硬件适配与信号传输调试
摄像头与传输链路验证
确认8路摄像头均满足720P(1280×720)AHD输出、帧率≥25fps、IP67防护等级要求,通过标定测试低照度(≤0.1Lux)下夜视画质清晰度。
测试AHD信号传输:双屏蔽同轴电缆单路传输距离≤30米,超距需加装信号放大器;网口输出需符合ONVIF协议,配置百兆/千兆以太网模块,验证总带宽≥40Mbps,保障8路视频流无卡顿。
4G通讯可靠性测试
采用全网通模块,确保SIM卡安装正确,测试信号强度≥-85dBm,弱信号环境外接高增益天线后复测。
验证断网重连、数据补传功能,同时测试DSM预警事件(闭眼、打哈欠等)触发时,危险画面/视频通过4G模块上传云端的及时性。
(二)安装布局与抗干扰调试
摄像头布局校准
按照前、后、侧视(左右各2路)及特殊区域的8路全覆盖布局安装,使用防震支架固定,通过水平校准避免拼接错位;采用棋盘格标定法校准全景拼接,确保拼接误差≤10像素、畸变率≤5%。抗干扰验证检查视频线、电源线、通讯线是否分开布线,与高压线缆间距≥50cm;
360全景拼接摄像头算法适配方案通过融合多模块算法,优化参数调试,为工程机械场景打造定制化的安全感知体系.广州履带吊360鸟瞰全景影像
4路AI 360全景系统通过多模态感知(视觉+雷达)与AI决策,将事故预防从“被动响应”升级为"主动防御".广州推土车360环影系统
(第2篇)工程车360定制多模态主动安全预警集成方案
具备CVBS视频输出功能,具备AHD视频输出功能(加装AHD视频转换盒,把CVBS视频转为AHD720视频)。实时显示面部特征检测框,方便用户掌握监测状态;独有GPS车速检测功能,车辆停止时自动关闭所有检测,避免干扰驾驶员。
设备联动与远程管理:可连接方向盘振动器、座椅振动器实现多模态预警,对接AI360全景影像主机、MDVR,通过4G传输与ONVIF协议将报警视频流推送至云端,支持车队管理者远程干预,同时存储驾驶行为数据,用于事故追溯与安全培训优化。
(二)AI360全景环视与盲区防护
通过360°全景摄像头采集画面并拼接处理,实现无盲区鸟瞰影像:
基础视觉防护:实时传输全景影像至人机交互界面,辅助驾驶员掌握车辆周边人员、障碍物状态,支持夜视/低照度环境监控,人员靠近时触发报警;倒车时自动开启影像标尺辅助,摄像头可180°旋转、支持水平/垂直镜像,安装适配性强。
BSD盲区预警与超声波雷达的互补防护
BSD盲区预警(视觉主导):基于AI视觉算法识别侧方、后方移动物体,划分一级/二级预警(语音提示、LED闪烁、图像放大),重点覆盖高速变道、路口转弯等动态场景,可自定义25米范围的预警区域,直观展示障碍物位置。 广州推土车360环影系统
广州精拓电子科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。